




Pentru a planifica mișcările unui robot, trebuie să înțelegem relația dintre actuatoarele pe care le putem controla și poziția rezultată a robotului în mediu. Pentru brațele statice, acest lucru este destul de simplu: dacă cunoaștem poziția/unghiul fiecărei articulații, putem calcula poziția efectorilor săi finali folosind trigonometria. Acest proces este cunoscut sub numele de cinematică directă. Dacă vrem să calculăm poziția la care trebuie să se afle fiecare articulație, trebuie să inversăm această relație. Aceasta este cunoscută sub numele de cinematică inversă. Pentru roboții mobili, acest proces este de obicei mai complex, deoarece vitezele trebuie integrate, ceea ce numim odometrie.
Sisteme de coordonate și cadre de referință
Fiecare robot își asumă o poziție în lumea reală care poate fi descrisă prin poziția sa (x, y și z) și orientarea (tangaj, girație și ruliu) de-a lungul celor trei axe majore ale unui sistem de coordonate carteziene (vezi și Secțiunea 2.3, „Grade de libertate”).
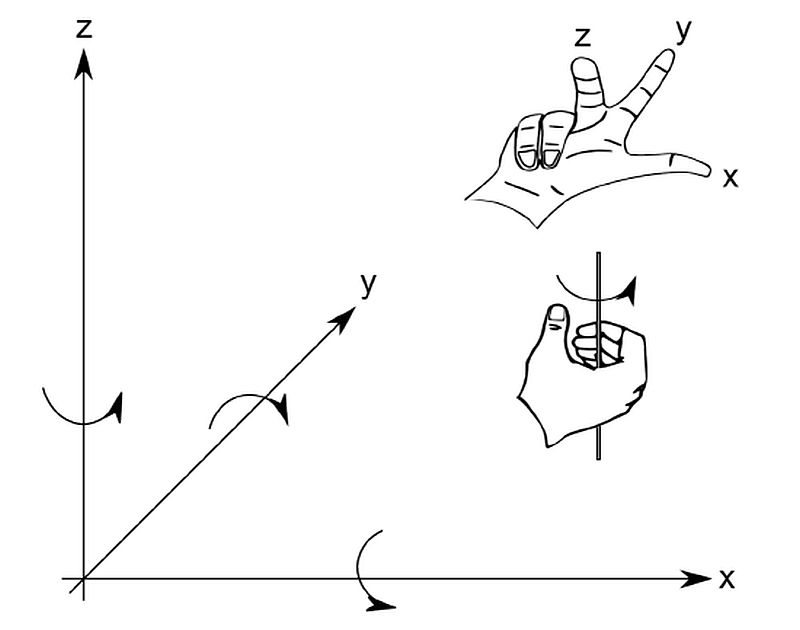
Figura 3.1.1: Un sistem de coordonate care indică direcția axelor de coordonate și rotația în jurul acestora. Aceste direcții au fost derivate folosind regulile mâinii drepte.
Un astfel de sistem de coordonate este prezentat în Figura 3.1.1. Rețineți că direcțiile și orientările axelor de coordonate sunt arbitrare. Aici se folosește „regulile mâinii drepte”, care sunt ilustrate în Figura 3.1.1 pentru a determina etichetele și direcțiile axelor. Înclinarea, girația și ruliul sunt cunoscute și sub denumirile de înclinare, atitudine și direcție în alte comunități. Acest lucru are sens, având în vedere utilizarea colocvială a cuvântului „direcție”, care corespunde unei rotații în jurul axei z a unui vehicul care se deplasează pe planul x–y.
Definirea tuturor celor trei axe de poziție și orientări ar putea fi dificilă. Nivelul de detaliu care ne interesează, originea acestui sistem de coordonate și chiar ce tip de sistem de coordonate alegem depind de aplicația specifică. De exemplu, un robot mobil simplu ar necesita de obicei o reprezentare în raport cu o cameră, o clădire sau sistemul de coordonate al Pământului (dat de longitudinea și latitudinea fiecărui punct de pe Pământ), în timp ce un manipulator static are de obicei originea sistemului său de coordonate la baza sa. Sistemele mai complicate, cum ar fi manipulatorii mobili sau roboții cu mai multe picioare, facilitează mult viața prin definirea mai multor sisteme de coordonate, de exemplu, unul pentru fiecare picior și unul care descrie poziția robotului în sistemul de referință universal. Aceste sisteme de coordonate locale sunt cunoscute sub numele de Sisteme de Referință. Un exemplu de două sisteme de coordonate imbricate este prezentat în Figura 3.1.2. În acest exemplu, un robot situat la originea axelor x’, y’ și z’ și-ar putea planifica mișcările în propriul sistem de referință, care pot fi apoi exprimate în sistemul de coordonate x, y și z prin efectuarea unei translații și a unei rotații, așa cum vom vedea mai târziu.
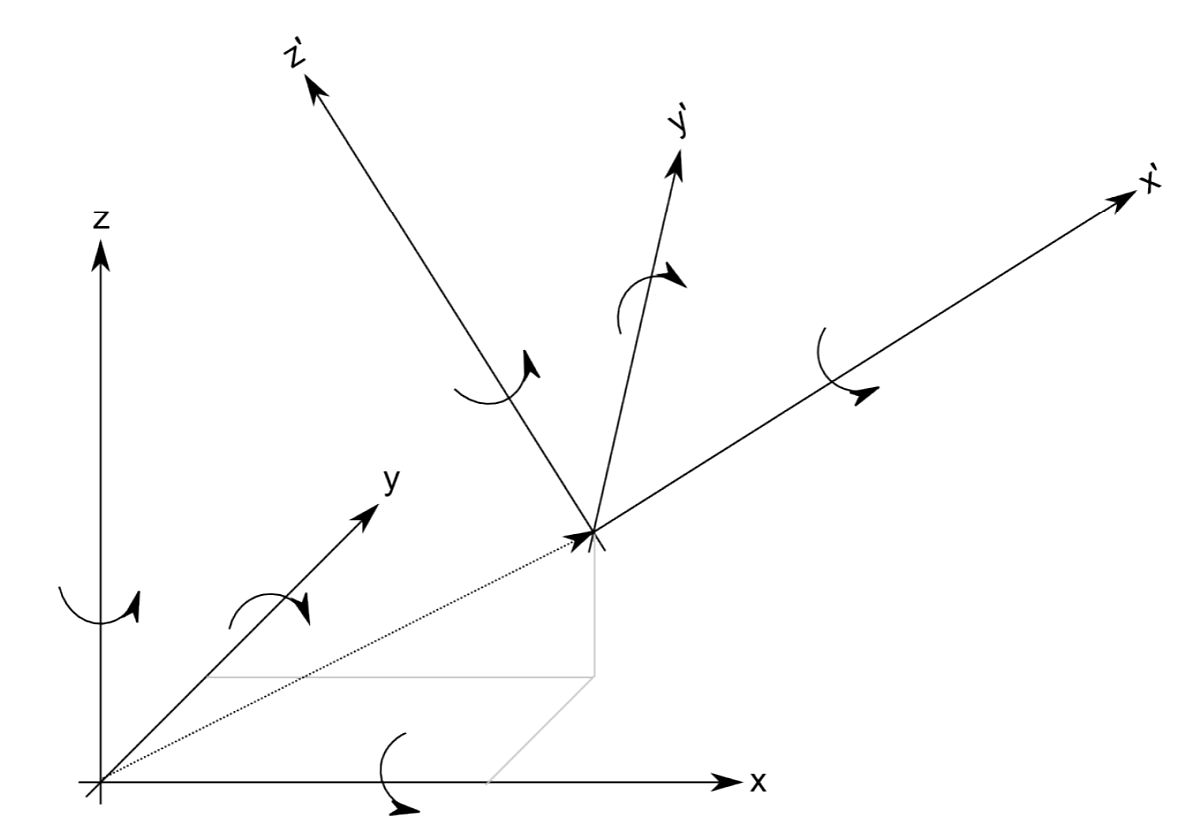
Figura 3.1.2: Două sisteme de coordonate imbricate (sisteme de referință).
În funcție de gradele sale de libertate, adică numărul de translații și rotații independente pe care un robot le poate realiza în spațiul cartezian, este, de asemenea, obișnuit să se ignore componentele de poziție și orientare care rămân constante. De exemplu, poziția unui robot simplu de curățare a podelelor ar putea fi complet definită de coordonatele sale x și y într-o cameră, precum și de orientarea sa, adică rotația sa în jurul axei z.
Sursa: Nikolaus Correll (2024). Introduction to Autonomous Robots, LibreTexts, licența CC BY-NC 4.0. Traducere și adaptare Nicolae Sfetcu

Fascinația marilor mistere – Reflecții și fantezii
În această lucrare am sintetizat o parte dintre ideile prezentate în mai multe cărţi apărute fie la editura Printech, fie la alte platforme editoriale (Lulu, Kobo, Smashwords, Amazon, Createspace). Ideile expuse, (şi care sunt prezentate destul de succint, în cuprinsul … Citeşte mai mult

Lumea asta veselă și tristă… – Ficțiuni umoristice și scenete neconvenționale
Această carte este împărţită în două părţi. Prima parte, „Euforia capsomanilor” , cuprinde schiţe umoristice (sau cum îmi place să le mai spun… ficţiuni umoristice). A doua parte, „Hoinărind printre fantome…” cuprinde scenete neconvenţionale… Scenetele… neconvenținale au fost reprezentate în … Citeşte mai mult

Cunoașterea Științifică, Volumul 3, Numărul 4, Decembrie 2024
Revista Cunoașterea Științifică este o publicație trimestrială din domeniile științei și filosofiei, și domenii conexe de studiu și practică. Cuprins: EDITORIAL / EDITORIAL Nicolae SFETCU The Falsifiability of Imre Lakatos in the Context of the Scientific Research Programs Falsificabilitatea lui … Citeşte mai mult
Descoperă mai multe la MultiMedia
Abonează-te ca să primești ultimele articole prin email.




Lasă un răspuns