




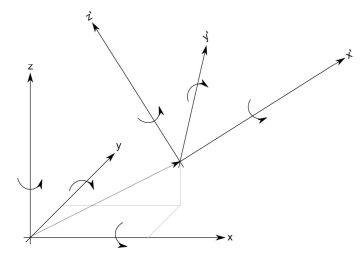
Cinematica directă și inversă la roboți: Sisteme de coordonate și cadre de referință
|
Pentru a planifica mișcările unui robot, trebuie să înțelegem relația dintre actuatoarele pe care le putem controla și poziția rezultată a robotului în mediu. Pentru brațele statice, acest lucru este destul de simplu: dacă cunoaștem poziția/unghiul fiecărei articulații, putem calcula … Citeşte mai mult

