




Adesea, puteți obține o mulțime de informații utile despre comportamentul dinamic al unui sistem mecanic doar prin interpretarea unui grafic al energiei sale potențiale în funcție de poziție, numit diagramă de energie potențială. Acest lucru este cel mai ușor de realizat pentru un sistem unidimensional, a cărui energie potențială poate fi reprezentată într-un grafic bidimensional – de exemplu, U(x) în funcție de x – pe o bucată de hârtie sau un program de calculator. Pentru sistemele a căror mișcare este în mai mult de o dimensiune, mișcarea trebuie studiată în spațiul tridimensional. Vom simplifica procedura doar pentru mișcarea unidimensională.
În primul rând, să ne uităm la un obiect, care cade liber pe verticală, aproape de suprafața Pământului, în absența rezistenței aerului. Energia mecanică a obiectului este conservată, E = K + U, iar energia potențială, față de nivelul zero al solului, este U(y) = mgy, care este o dreaptă prin origine cu panta mg. În graficul prezentat în Figura 8.10, axa x este înălțimea deasupra solului y, iar axa y este energia obiectului.
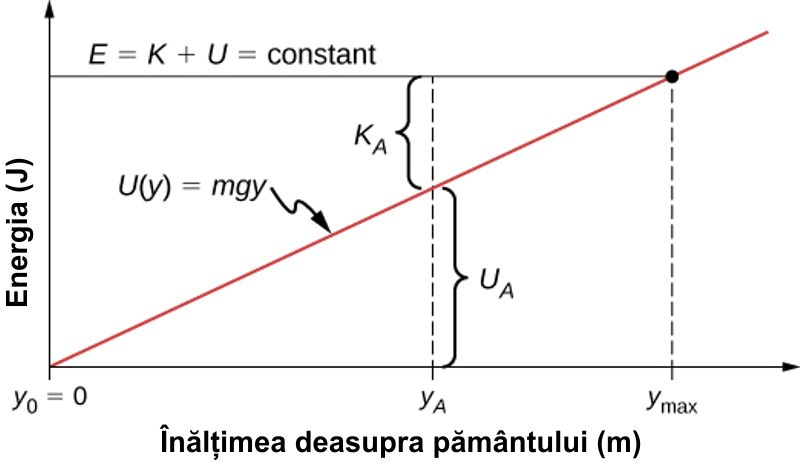
Figura 8.10 Graficul energiei potențiale pentru un obiect în cădere liberă verticală, cu diferite valori indicate.
Linia la energia E reprezintă energia mecanică constantă a obiectului, în timp ce energiile cinetice și potențiale, KA și UA, sunt indicate la o anumită înălțime yA. Puteți vedea cum energia totală este împărțită între energia cinetică și cea potențială pe măsură ce înălțimea obiectului se modifică. Deoarece energia cinetică nu poate fi niciodată negativă, există o energie potențială maximă și o înălțime maximă, pe care un obiect cu energia totală dată nu le poate depăși:
K = E – U ≥ 0,
U ≤ E.
Dacă folosim punctul de referință al energiei potențiale gravitaționale de zero la y0, putem rescrie energia potențială gravitațională U ca mgy. Rezolvarea pentru y are ca rezultat
y ≤ E/mg = ymax.
Remarcăm în această expresie că valoarea energiei totale împărțită la greutatea (mg) este situată la înălțimea maximă a particulei, sau ymax. La înălțimea maximă, energia cinetică și viteza sunt zero, așa că dacă obiectul ar fi călătorit inițial în sus, viteza lui ar trece prin zero acolo, iar ymax ar fi un punct de cotitură în mișcare. La nivelul solului, y0 = 0, energia potențială este zero, iar energia cinetică și viteza sunt maxime:
U0 = 0 = E − K0,
E = K0 = ½ mv02,
v0 = ±√2E/m.
Viteza maximă ±v0 dă viteza inițială necesară pentru a atinge ymax, înălțimea maximă, iar −v0 reprezintă viteza finală, după căderea de la ymax. Puteți citi toate aceste informații și multe altele din diagrama de energie potențială pe care am arătat-o.
Luați în considerare un sistem masă-arc pe o suprafață orizontală, staționară, fără frecare, astfel încât gravitația și forța normală de contact să nu conteze și să poată fi ignorate (Figura 8.11). Acesta este ca un sistem unidimensional, a cărui energie mecanică E este o constantă și a cărui energie potențială, în raport cu energia zero la o deplasare zero față de lungimea neîntinsă a arcului, x = 0, este U(x) = ½ kx2.
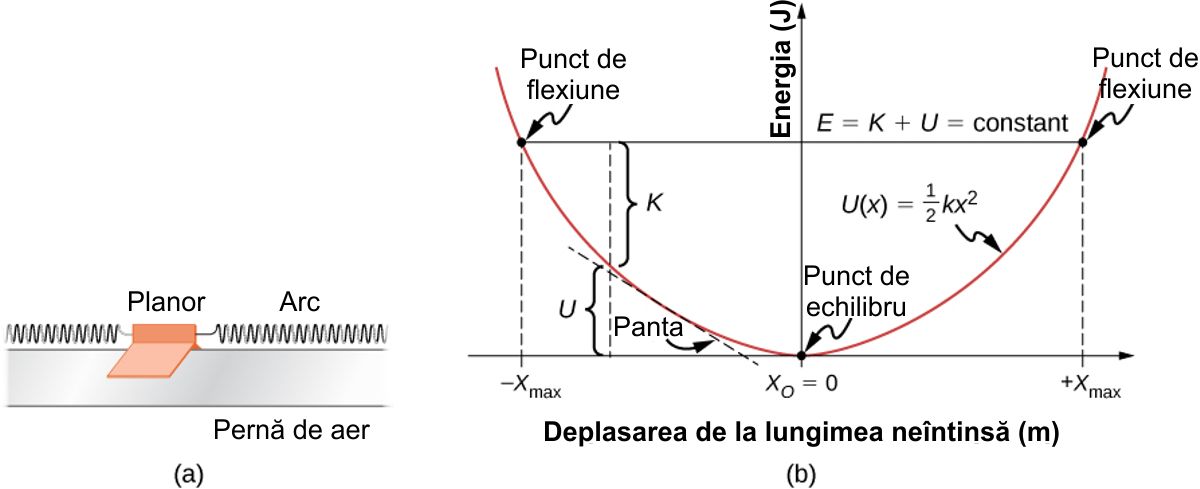
Figura 8.11 (a) Un planor între arcuri pe o pernă de aer este un exemplu de sistem orizontal masă-arcuri. (b) Diagrama energiei potențiale pentru acest sistem, cu diferite valori indicate.
Puteți citi același tip de informații din diagrama energiei potențiale în acest caz, ca și în cazul corpului în cădere liberă verticală, dar deoarece energia potențială a arcului descrie o forță variabilă, puteți afla mai multe din acest grafic. În ceea ce privește obiectul în cădere liberă verticală, se poate deduce intervalul de mișcare admisibil fizic și valorile maxime ale distanței și vitezei, din limitele energiei cinetice, 0 ≤ K ≤ E. Prin urmare, K = 0 și U = E la un punct de flexiune, dintre care există două pentru energia potențială elastică a arcului,
xmax = ±√2E/k.
Mișcarea planorului este limitată la regiunea dintre punctele de flexiune, −xmax ≤ x ≤ xmax. Acest lucru este valabil pentru orice valoare (pozitivă) a lui E deoarece energia potențială este nelimitată în raport cu x. Din acest motiv, precum și a formei curbei de energie potențială, U(x) se numește puț de potențial infinit. În fundul puțului de potențial, x = 0, U = 0 și energia cinetică este maximă, K = E, deci vmax = ±√2E/m.
Cu toate acestea, din panta acestei curbe de energie potențială, puteți deduce și informații despre forța asupra planorului și accelerația acestuia. Am văzut mai devreme că negativul pantei energiei potențiale este forța arcului, care în acest caz este și forța netă și, prin urmare, este proporțională cu accelerația. Când x = 0, panta, forța și accelerația sunt toate zero, deci acesta este un punct de echilibru. Negativul pantei, de fiecare parte a punctului de echilibru, dă o forță îndreptată înapoi către punctul de echilibru, F = ±kx, deci echilibrul este denumit stabil și forța se numește forță de restabilire. Aceasta înseamnă că U(x) are un minim relativ acolo. Dacă forța de pe ambele părți ale unui punct de echilibru are o direcție opusă acelei direcție de schimbare a poziției, echilibrul este numit instabil și aceasta implică faptul că U(x) are un maxim relativ acolo.
| EXEMPLUL 8.10
Diagrama energiei potențiale cuartice și cvadratice Energia potențială pentru o particulă aflată în mișcare unidimensională de-a lungul axei x este U(x) = 2(x4 − x2), unde U este în jouli și x este în metri. Particula nu este supusă niciunei forțe neconservative și energia sa mecanică este constantă la E = −0,25 J. (a) Este mișcarea particulei limitată la orice regiune de pe axa x și, dacă da, care sunt acestea? (b) Există puncte de echilibru și, dacă da, unde sunt, și sunt stabile sau instabile? Strategie În primul rând, trebuie să facem graficul energiei potențiale în funcție de x. Funcția este zero la origine, devine negativă pe măsură ce x crește în direcțiile pozitive sau negative (x2 este mai mare decât x4 pentru x < 1), și apoi devine pozitivă la |x| suficient de mare. Graficul dvs. ar trebui să arate ca un puț de potențial dublu, cu zerourile determinate prin rezolvarea ecuației U(x) = 0 și extremele determinate prin examinarea primei și a doua derivate a lui U(x), așa cum se arată în Figura 8.12.
Puteți găsi valorile (a) regiunilor permise de-a lungul axei x, pentru valoarea dată a energiei mecanice, din condiția ca energia cinetică să nu poată fi negativă și (b) punctele de echilibru și stabilitatea acestora din proprietățile forței (stabil pentru un minim relativ și instabil pentru un maxim relativ de energie potențială). Este suficient să urmăriți graficul pentru a obține răspunsuri calitative la întrebările din acest exemplu. Până la urmă, aceasta este valoarea diagramelor de energie potențială. Puteți vedea că există două regiuni permise pentru mișcare (E > U) și trei puncte de echilibru (panta dU/dx = 0), dintre care cea centrală este instabilă (d2U/dx2 < 0), iar celelalte două sunt stabil (d2U/dx2 > 0). Soluție a. Pentru a găsi regiunile permise pentru x, folosim condiția K = E – U = − 1/4 − 2(x4 − x2) ≥ 0. Dacă completăm pătratul în x2, această condiție se simplifică la 2(x2 – 1/2)2 ≤ 1/4, pe care îl putem rezolva pentru a obține 1/2 − √1/8 ≤ x2 ≤ 1/2 + √1/8. Aceasta reprezintă două regiuni permise, xp ≤ x ≤ xR și −xR ≤ x ≤ −xp, unde xp = 0,38 și xR = 0,92 (în metri). b. Pentru a găsi punctele de echilibru, rezolvăm ecuația dU/dx = 8x3 − 4x = 0 și găsiți x = 0 și x = ±xQ, unde xQ = 1/√2 = 0,707 (metri). A doua derivată d2U/dx2 = 24x2 − 4 este negativă la x = 0, astfel încât acea poziție este un maxim relativ și echilibrul acolo este instabil. A doua derivată este pozitivă la x = ±xQ, deci aceste poziții sunt minime relative și reprezintă echilibre stabile. Semnificație Particula din acest exemplu poate oscila în regiunea permisă în jurul oricăruia dintre cele două puncte de echilibru stabile pe care le-am găsit, dar nu are suficientă energie pentru a scăpa din orice puț de potențial în care se află inițial. Conservarea energiei mecanice și relațiile între energia cinetică și viteză și energia potențială și forța, vă permit să deduceți multe informații despre comportamentul calitativ al mișcării unei particule, precum și unele informații cantitative, dintr-un grafic al energiei sale potențiale. |

| EXERCIȚIUL 8.10
Repetați exemplul 8.10 când energia mecanică a particulei este +0,25 J. |
Înainte de a încheia această secțiune, să exersăm aplicarea metodei bazate pe energia potențială a unei particule pentru a-i găsi poziția în funcție de timp, pentru sistemul unidimensional, masă-arc, considerat mai devreme în această secțiune.
| EXEMPLUL 8.11
Oscilații sinusoidale Aflați x(t) pentru o particulă care se mișcă cu o energie mecanică constantă E > 0 și o energie potențială U(x) = ½ kx2, când particula pornește din repaus la momentul t = 0. Strategie Urmăm aceiași pași ca și în exemplul 8.9. Înlocuiți energia potențială U în ecuația 8.14 și factorizați constantele, cum ar fi m sau k. Integrați funcția și rezolvați expresia rezultată pentru poziție, care este acum o funcție de timp. Soluție Înlocuiți energia potențială din ecuația 8.14 și integrați folosind un rezolvator de integrale găsit la o căutare pe web: t = ∫x0xdx/√((k/m)[(2E/k)−x2]) = √m/k [sin−1(x/√2E/k) − sin−1(x0/√2E/k)]. Din condițiile inițiale la t = 0, energia cinetică inițială este zero și energia potențială inițială este ½ kx02 = E, din care se poate observa că x0/√(2E/k) = ±1 și sin −1(±) = ±90o. Acum poți rezolva pentru x: x(t) = √(2E/k) sin[(√k/m)t ± 90o] = ±√(2E/k) cos[(√k/m)t]. Semnificație La câteva paragrafe mai devreme, ne-am referit la acest sistem masă-arcuri ca un exemplu de oscilator armonic. Aici, anticipăm că un oscilator armonic execută oscilații sinusoidale cu o deplasare maximă de √(2E/k) (numită amplitudine) și o rată de oscilație de (1/2π) √k/m (numită frecvență). Discuții suplimentare despre oscilații pot fi găsite în Oscilații. |
| EXERCIȚIUL 8.11
Găsiți x(t) pentru sistemul masă-arcuri din Exemplul 8.11 dacă particula începe de la x0 = 0 la t = 0. Care este viteza inițială a particulei? |
8.11: x(t) = ±√(2E/k) sin[√(k/m)t] și v0 = ±√(2E/m)
Sursa: Physics, University Physics (OpenStax), gratuit sub licență CC BY 4.0. Traducere și adaptare de Nicolae Sfetcu. © 2024 MultiMedia Publishing, Fizica, Volumul 1

Fizica fenomenologică – Compendiu – Volumul 2
Descoperă universul fizicii printr-o perspectivă fenomenologică captivantă!

Fizica fenomenologică – Compendiu – Volumul 1
O explorare cuprinzătoare a fizicii, combinând perspective teoretice cu fenomene din lumea reală.
Mecanica fenomenologică
O incursiune captivantă în lumea principiilor fundamentale care stau la baza mișcării și interacțiunilor mecanice.
Descoperă mai multe la MultiMedia
Abonează-te ca să primești ultimele articole prin email.


Lasă un răspuns