




© 2025 Nicolae Sfetcu
Sfetcu, Nicolae (2025). ” Cădere liberă cu video-tracking”, în Index Academic, I 2025, DOI: 10.58679/IA82662
PDF:
HTML: https://www.telework.ro/ro/cadere-libera-cu-video-tracking/
Concepte: mișcare uniform accelerată.
Ce faci: lași o bilă să cadă lângă o „riglă-martor”; filmezi la 120/240 fps.
Măsori: fit quadratic y(t) → g.
Extinde: rezistență aer (bilă ușoară vs. grea), metodă cu filtru Kalman (opțional).
Cuprins
Cădere liberă cu video-tracking. 1
2.3. Video-tracking și calibrare. 5
3) Cum faci efectiv măsurătorile. 6
4) Extensii și idei de proiect 6
5) Probleme frecvente și remedii 6
Extensie (opțional, nivel universitar) 8
Rezumat
Experimentul are ca scop măsurarea accelerației gravitaționale g prin analiza video a mișcării de cădere liberă a unei bile. Se filmează la viteză mare (≥ 120 fps) căderea bilei lângă o riglă de calibrare, apoi se extrage poziția în timp cu ajutorul unui software de video-tracking. Datele obținute se analizează prin potrivirea unei parabole pe traiectorie, din coeficientul a rezultând valoarea lui g.
Metodologia include echipamente minime, calibrarea, măsurarea, regresie quadratică sau derivare numerică, și evaluarea incertitudinii.
Rezultatele permit compararea valorii măsurate cu valoarea tabulară, iar extensiile posibile includ analiza rezistenței aerului, calibrarea avansată a camerei, folosirea filtrului Kalman sau comparații între obiecte de mase și forme diferite.
Experimentul are și o componentă didactică: dezvoltă competențe de măsurare experimentală, analiză de date și evaluare a erorilor, cu aplicații atât la nivel liceal, cât și universitar.
Cuvinte cheie: cădere liberă, video-tracking, experiment, măsurarea accelerației gravitaționale, accelerația gravitațională, fizica
1) Concepte cheie
Cădere liberă: mișcarea unui corp sub acțiunea gravitației, neglijând alte forțe (ideal) (Tipler și Mosca 2008).
Ecuații (axa y verticală, pozitiv în sus):
y(t) = y0 + v0t – ½ gt2, v(t) = v0 − gt, a(t) = −g
cu g ≈ 9,81 m/s2 (valoare locală depinde ușor de latitudine/altitudine).
Video-tracking: extragi poziția în timp dintr-o filmare. Conversia pixeli → metri se face printr-un obiect de calibrare (riglă).
Estimarea lui g: ajustezi o parabolă pe y(t) sau o dreaptă pe v(t), panta îți dă g.
Erori: cuantizarea în timp (1/FPS), rezoluția spațială (m/pixel), paralaxa, rolling shutter, nealiniere, reacția observatorului la marcaj.
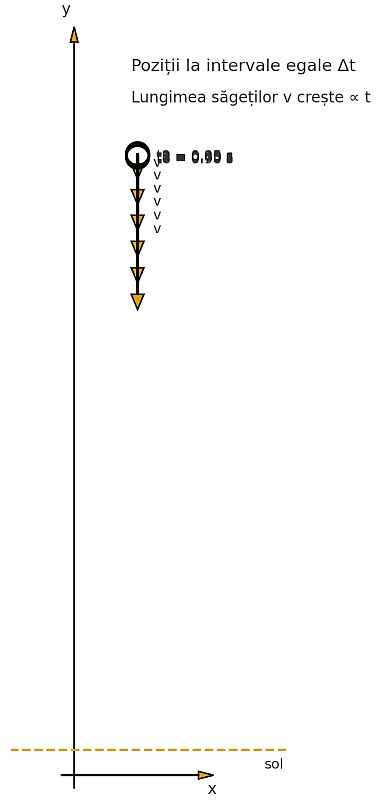 Figura 1 Cădere liberă. Poziții la intervale egale de timp
2) Metodologie
2.1. Echipament minim
- Cameră de telefon sau cameră video care permite ≥ 240 FPS (ideal) sau măcar 120/60 FPS; expunere scurtă.
- Fundal mat, contrastant + riglă/bară gradată pentru calibrare (verticală).
- Obiect mic (bilă metalică), mecanism simplu de eliberare (clemă / electro-magnet).
- Trepied / suport fix al camerei; iluminare difuză.
Sugestii la nivel de universitate:
- Cameră high-speed (≥ 1000 FPS), obiectiv fix; calibrare intrinsecă/extrinsecă a camerei; corecția distorsiunii de lentilă.
- Declanșare sincronă: electromagnet controlat de microcontroller (ex. semnal TTL în cadru).
- Fundal cu marcaje ArUco pentru calibrare metrică și orientare plană.
2.2. Filmare
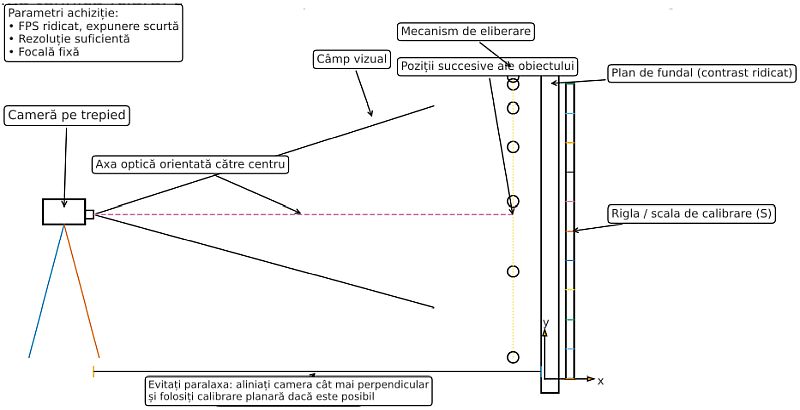
Figura 2 Schema tehnică a experimentului
- Aliniază axa optică aproape perpendicular pe planul de cădere (vezi schema).
- În cadru trebuie să intre toată traiectoria + rigla.
- Setează FPS maxim și expunere cât mai scurtă (imagini „înghețate”).
- Eliberează obiectul fără viteză inițială vizibilă (nu îl arunca).
Universitar: fă 3–5 repetiții, variază înălțimea, loghează metadatele: FPS real, shutter, focală, distanță L, rezoluție.
2.3. Video-tracking și calibrare
- Softuri posibile: Tracker (OSP) (OSP 2025), Kinovea, sau Python (OpenCV, trackpy).
- Pași:
- Calibrare spațială: marchează rigla (de ex. 0–1 m) ⇒ factor m/pixel (OpenCV 2025).
- Fixează originea și direcția axei y.
- Marchează poziția centrului obiectului cadru cu cadru (manual sau auto-tracking).
- Exportă tabelul t, y (și opțional x).
Universitar:
- Calibrare planară cu perspectivă (homografie) sau calibrare completă cu tablă de şah ⇒ elimini paralaxa.
- Detectare automată pe contrast/contur; filtrare Kalman a pozițiilor; verificare frame-drop (Welch și Bishop 2006).
2.4. Analiza datelor
Liceu (simplu):
-
- Ajustează parabola y(t)=at2+bt+c (metoda celor mai mici pătrate).
- g = −2a.
- Alternativ: derivare numerică pentru v(t) și regresie liniară v(t) = v0 − gt.
Estimarea incertitudinii:
-
- Timp: σt ≈ 1/FPS√12.
- Poziție: σy ≈ (m/pixel)·(1–2 pixeli).
- Raportează g ± u(g) folosind eroarea standard a pantei din regresie.
Universitar (avansat):
-
- Model cu rezistență aer:
- regim liniar mv˙ = mg − bv ⇒ v(t) = mg/b (1 − e−bt/m).
- regim cvadratic mv˙ = mg – ½ ρCdAv∣v∣.
- Estimează simultan g și b / CdA prin MLE sau Bayesian (MCMC); compară modele (AIC/BIC).
- Bootstrap pe reziduurile pozițiilor pentru intervale de încredere robuste (Efron 1979).
- Corecții: rolling-shutter, distorsiune radială, delay de eliberare (Oth et al. 2013).
- Model cu rezistență aer:
3) Cum faci efectiv măsurătorile
- Măsoară înălțimea aproximativă a căderii (de ex. ~1,5 m) (Titus 2011).
- Filmează 3–5 căderi.
- Marchează 30–80 de cadre per cădere (în funcție de FPS).
- Calibrează (pixeli → metri) cu rigla din cadru.
- Exportă CSV cu t, y.
- Ajustează parabola; notează a,b,ca, b, c și reziduurile; calculează g = −2a.
- Evaluează u(g) din eroarea pantei sau prin bootstrap.
- Raportează rezultatul: gmăsurat = (9,7 ± 0,2) m/s2 (exemplu).
4) Extensii și idei de proiect
- Rezistență aer: schimbă diametrul/forma obiectului; estimează CdAC_d A sau coeficientul bb.
- Proiectil 2D: aruncare oblică; separă mișcarea pe axe; verifică independența xx vs yy.
- Comparație mase/materiale: bile din oțel vs plastic; discuție despre principiul echivalenței.
- Sistem de declanșare sincron: LED în cadru la t=0t=0 controlat de placă microcontroler.
- Calibrare geometrică completă: tablă de şah (camera matrix, distorsiuni) + re-proiecție pe plan.
- Vacuum/ghidaj (dacă laboratorul permite): cădere într-un tub cu aer evacuat parțial; magnet prin tub de cupru (eddy currents, extins).
5) Probleme frecvente și remedii
- Paralaxa: camera nu e perfect perpendiculară → folosește distanță mare L și câmp vizual restrâns; calibrare planară.
- Blur de mișcare: expunere prea lungă → iluminare mai puternică, shutter mai scurt.
- Granulație poziție: rezoluție mică → apropie camera sau crește rezoluția.
- Sărituri în timp (frame drop): verifică timestamp-urile reale, nu doar indicele de cadru.
Fișă de laborator
Obiective
- Măsurarea accelerației gravitaționale gg prin analiza video a poziției în timp.
- Estimarea incertitudinii și compararea cu valoarea tabulară.
- (Opțional) Evaluarea efectelor rezistenței aerului.
Echipament
- Cameră (≥ 120 FPS), trepied, riglă verticală, bilă (metal/plastic), clemă/eliberator, fundal mat, surse de lumină.
- Software de video-tracking (Tracker/Kinovea sau script Python).
Siguranță
- Asigură zona de cădere; nu lăsa obiecte grele să cadă de la înălțime mare; protejează ochii/podeaua.
Procedură
- Montează rigla pe fundal; aliniază camera ⟂ pe plan, focală fixă.
- Setează FPS maxim și expunere scurtă; verifică încadrarea (intră întreaga traiectorie).
- Eliberează obiectul fără viteză inițială; filmează minim 3 căderi.
- În software:
- Calibrează scala (pixeli → metri) cu rigla; setează axa yy verticală.
- Marchează centrul obiectului pe fiecare cadru; exportă t,yt, y.
- Analiză:
- Ajustează y(t) = at2 + bt + c. Calculează g = −2a.
- Estimează u(g) din eroarea pantei; compară cu 9,81 m/s2.
- Grafice recomandate: y(t) cu parabola ajustată; reziduuri; (opțional) v(t) și a(t).
- Concluzii: discuție despre sursele de eroare; propune îmbunătățiri (aliniere, FPS, lumină).
Tabele de date (model)
- Meta: FPS ___, rezoluție ×, m/pixel ___, distanță L ___ m, înălțime cădere ___ m.
- Date brute (fragment):
| Cadrul | t (s) | y (m) |
| 0 | 0.000 | 1.200 |
| 1 | 0.0083 | 1.199 |
| … | … | … |
- Rezultate regresie: a = ___, b = ___, c = ___ ⇒ g = ___ m/s2
- Incertitudine: u(g) = ___ m/s2 → raport final: g = (___ ± ___) m/s2
Întrebări pentru discuție
- De ce e preferabilă o potrivire pe y(t) în locul diferențierii numerice directe?
- Cum afectează FPS și expunerea precizia?
- Ce indică forma reziduurilor (curbură, trend)?
- Cum ai estima efectul rezistenței aerului din aceleași date?
Extensie (opțional, nivel universitar)
- Ajustează modelul cu termen de frecare liniar b și estimează simultan g și b prin regresie neliniară; compară AIC cu modelul ideal.
- Corectează distorsiunea radială a camerei (calibrare intrinsecă) și reprocesează datele; compară g.
Bibliografie
- Efron, B. 1979. „Bootstrap Methods: Another Look at the Jackknife”. The Annals of Statistics 7 (1): 1-26. https://doi.org/10.1214/aos/1176344552.
- OpenCV. 2025. „Camera Calibration”. https://docs.opencv.org/4.x/dc/dbb/tutorial_py_calibration.html?utm_source=chatgpt.com.
- OSP. 2025. „Tracker Video Analysis and Modeling Tool for Physics Education”. https://opensourcephysics.github.io/tracker-website/?utm_source=chatgpt.com.
- Oth, Luc, Paul Furgale, Laurent Kneip, și Roland Siegwart. 2013. „Rolling Shutter Camera Calibration”. 2013 IEEE Conference on Computer Vision and Pattern Recognition, iunie, 1360-67. https://doi.org/10.1109/CVPR.2013.179.
- Tipler, Paul A., și Gene Mosca. 2008. „Physics for Scientists and Engineers, Extended Version, 2020 Media Update 6th Edition”. VitalSource. https://www.vitalsource.com/products/physics-for-scientists-and-engineers-extended-tipler-paul-a-mosca-gene-v9781319534196.
- Titus, Aaron. 2011. „Tracker Physics Labs”. https://e-l.unifi.it/pluginfile.php/860288/mod_resource/content/0/tracker-lab-manual.pdf.
- Welch, Greg, și Gary Bishop. 2006. An Introduction to the Kalman Filter.
PDF: https://www.telework.ro/ro/e-books/cadere-libera-cu-video-tracking/

Fizica fenomenologică – Compendiu – Volumul 2
Descoperă universul fizicii printr-o perspectivă fenomenologică captivantă!

Fizica fenomenologică – Compendiu – Volumul 1
O explorare cuprinzătoare a fizicii, combinând perspective teoretice cu fenomene din lumea reală.
Mecanica fenomenologică
O incursiune captivantă în lumea principiilor fundamentale care stau la baza mișcării și interacțiunilor mecanice.
Descoperă mai multe la MultiMedia
Abonează-te ca să primești ultimele articole prin email.


Lasă un răspuns